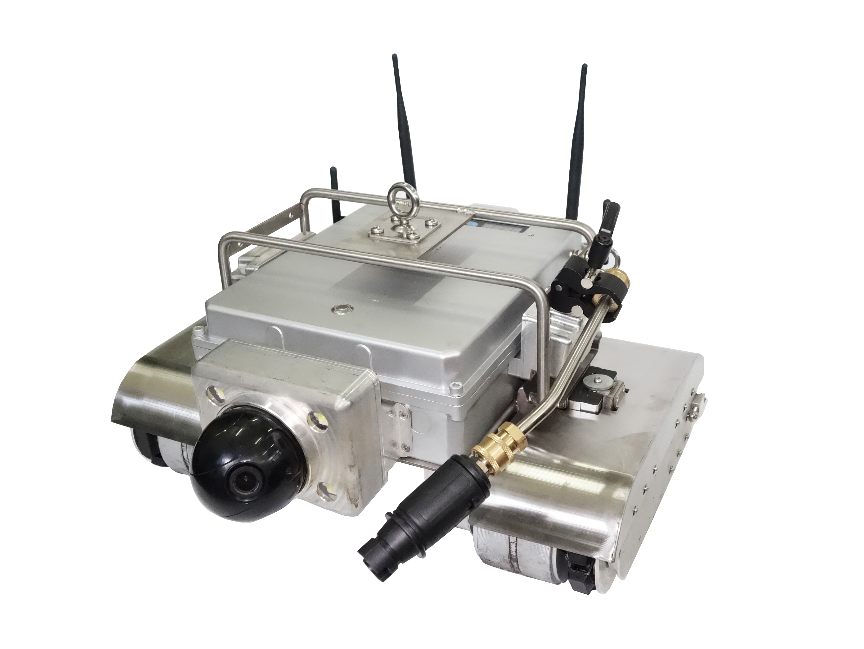
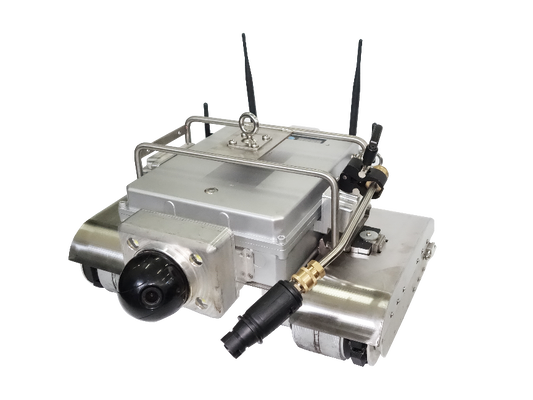
TG-M90 روبوت فحص قياس سمك الجدار الآلي بالموجات فوق الصوتية الكهرومغناطيسية
الوصف الهيكلي
1. هيكل جسم الروبوت

2. تكوين نظام التحكم
2.1 صندوق التحكم
2.2 نظام التحكم
2.3 برنامج نظام الإدارة
برنامج نظام إدارة الروبوت الذكي للفحص مدمج في نظام التحكم الطرفي، مما يتيح مراقبة بيانات قياس السمك والصور في الوقت الفعلي، والتحكم في الروبوت، وتخطيط المسار، وتصدير بيانات قياس السمك وتفاصيل المسار.
تعليمات الاستخدام
3.1 تعليمات التركيب
① توصيل الكابل:
أ) أولاً، قم بتوصيل صندوق التحكم بجسم الروبوت باستخدام عجلة لف؛
ب) بعد ذلك، قم بتوصيل منفذ الشحن الخاص بصندوق التحكم بمصدر الطاقة؛
ج) تم تجهيز كل من صندوق التحكم والروبوت ببطاريات، والتي يمكن استخدامها إما عن طريق التوصيل بمصدر طاقة أو عن طريق الشحن واستخدامها لاسلكيًا.
② تركيب جهاز تحديد المواقع:
1) أولاً، قم بتركيب هوائيي تحديد المواقع UWB باللون الأسود بتردد 2.4G من النوع N على واجهة الهوائي الموجودة في الجزء العلوي من جسم الروبوت؛
2) بعد ذلك، قم بتركيب هوائيي WIFI باللون الأسود بتردد 2.4G بواجهة SMA على واجهات الهوائي الموجودة على جانبي جسم الروبوت؛
3) أخيرًا، تم تركيب المحطات الأساسية، واحدة عند كل من الزوايا الأربع لمنطقة الجدار المبرد بالماء المراد اختباره.
③تركيب جهاز منع السقوط:
يجب تعليق جهاز منع السقوط عالياً واستخدامه منخفضاً. يتم تعليق جهازي منع السقوط على مشابك الأنابيب على جانبي الجدار المبرد بالماء، ويتم توصيل الطرف الآخر لجهاز منع السقوط بالدعامة فوق الروبوت.
قبل الاستخدام، يرجى التأكد من أن جهاز منع السقوط متصل بإحكام ويعمل بشكل صحيح، واختبر القفل 2-3 مرات (طريقة اختبار القفل: اسحب حبل الأمان بسرعة عادية، يجب أن يصدر صوت "طقطقة". اسحب حبل الأمان بقوة، يجب أن يقفل. عند تحريره، يجب أن يعود حبل الأمان تلقائيًا. إذا لم يعد حبل الأمان بالكامل، اسحب جزءًا صغيرًا من حبل الأمان ثم حرره). إذا تم العثور على أي خلل، توقف عن استخدامه على الفور.
2. تعليمات التشغيل
2.1 اختبار التشغيل
① مفتاح الإضاءة المساعدة للروبوت موجود على جسم الروبوت. قبل بدء العمل، قم بتشغيل مفتاح الإضاءة أولاً.
② انقر على زر "التبديل" في الزاوية اليمنى السفلية لصندوق التحكم. ستضيء أضواء المؤشر الخضراء الثلاثة في صندوق التحكم، "المشي"، "يدوي"، و"تشغيل"، مما يشير إلى الحالة الأولية والتشغيل الطبيعي.
3.2.2 مشي الروبوت
① التحكم بلوحة المفاتيح
يتم تشغيل الروبوت افتراضيًا في وضع التحكم اليدوي عند بدء التشغيل. يتيح تحديد "المشي" الحركة السريعة، بينما يتيح تحديد "الاختبار" الحركة البطيئة. يمكن التحكم في الروبوت للتحرك للأمام، للخلف، للدوران، والتوقف باستخدام مفاتيح الاتجاه المادية الموجودة على صندوق التحكم.
② التحكم بالبرنامج
انقر على "التحكم في الروبوت" على الصفحة الرئيسية لبرنامج نظام الإدارة للدخول إلى واجهة التشغيل. يمكنك التحكم في حركة الروبوت من خلال البرنامج وعرض موضع حركة الروبوت بشكل متزامن في نظام الإحداثيات.
2.3 تخطيط المسار
انقر على "تخطيط المسار" على الصفحة الرئيسية لبرنامج نظام الإدارة لتعيين مسار مشي الروبوت. يمكن للروبوت بعد ذلك التحرك تلقائيًا على طول المسار المحدد مسبقًا، وسيتم عرض إحداثيات الروبوت على الصفحة.
2.4 الفحص البصري
① يتكون نظام الفحص البصري بشكل أساسي من جزأين. يعتمد تصميمًا متكاملًا، مما يتيح الإخراج المتزامن لثلاث صور بانورامية من اتجاهات مختلفة وصورة مقربة واحدة، ويدعم وظيفة الربط البانورامي. يتم ضبط وتكبير حركة الإمالة والتحريك (PTZ) للكاميرا المقربة عبر صندوق التحكم، ووضع منطقة الفحص في وسط الصورة. يمكن أن يصل نصف قطر الإضاءة بالأشعة تحت الحمراء إلى 10 أمتار. يمكن أن تصل أقصى دقة ومعدل إطارات إلى 1920×1080@30fps.
② يمكن للنظام البرمجي الرئيسي عرض صور البيئة وبيانات قياس السمك في الوقت الفعلي. يؤدي النقر على زر التحكم في الإمالة والتحريك في واجهة البرنامج إلى التحكم في دوران الكاميرا بزاوية 360 درجة والتركيز الكهربائي، مما يلبي متطلبات المراقبة المكبرة للمناطق المحلية. يتيح النقر على "عدد تقسيمات النوافذ" تحديد عرض الصور الملتقطة بواسطة كاميرا واحدة أو أكثر.
③ مفتاح الإضاءة موجود على جسم الروبوت. عند تشغيله، يسهل مراقبة حالة تشغيل الروبوت ومساره في البيئات الخافتة.
④ أثناء الفحص، يمكنك النقر على "التقاط صورة" أو "بدء التسجيل" لالتقاط صور ومقاطع فيديو للعناصر المعيبة. بعد اكتمال الفحص، قم بتصدير معلومات الصورة وبيانات قياس السمك وتفاصيل المسار.
3.2.5 قياس سمك الموجات فوق الصوتية الكهرومغناطيسية
① انقر على زر "الاختبار" على صندوق التحكم، وسيدخل الروبوت في وضع قياس السمك.
② تم تجهيز جسم الروبوت بوحدة قياس سمك بالموجات فوق الصوتية، والتي لا تتطلب عامل اقتران وتسمح لسطح قطعة العمل بأن يكون به تكتل، أو صدأ عائم، أو عدم استواء أقل من 2 مم؛ يمكنه قياس سمك الجدار بشكل مستمر وسريع وإخراجه بثبات إلى صندوق التحكم.
③ أثناء عملية الفحص، يمكن لمستشعر السمك في جسم الروبوت التكيف مع أنابيب الجدار المبرد بالماء ذات المواصفات المختلفة، وتحقيق قياس سمك مستمر لأنابيب الجدار المبرد بالماء ذات الأقطار المختلفة.
④ يمكن عرض بيانات قياس السمك على شاشة صندوق التحكم في الوقت الفعلي، وتدعم بيانات قياس السمك أيضًا استعلام البيانات التاريخية.
3.2.6 وظيفة التحديد
عند اكتشاف خلل، يمكن رش الطلاء على سطح جدار الأنبوب باستخدام وظيفة التحديد لوضع علامة على نقطة العطل، بحيث يمكن تحديد نقطة العطل وإصلاحها بسرعة.
3.2.7 نظام تحديد المواقع الدقيق
تم تجهيز هيكل الروبوت بوحدة التعرف على الأنابيب. عندما يكون اتجاه حركة الروبوت في اتجاه المحور السيني الموجب، يزداد العد بمقدار 1 لكل أنبوب يمر به؛ عندما يكون اتجاه حركة الروبوت في اتجاه المحور السيني السالب، ينقص العد بمقدار 1 لكل أنبوب يمر به. يمكن لوحدة العد هذه تحديد موضع الأنبوب المقابل لكل مجموعة من بيانات قياس السمك، مما يحقق تحديدًا دقيقًا لبيانات قياس السمك ومسار الحركة.
3.2.8 تنظيف بالماء عالي الضغط
تم تجهيز جسم الروبوت بوحدة تنظيف بالماء عالي الضغط لتنظيف القسم الحلزوني، والقسم المستقيم، وقادوس الرماد المائل للجدار المبرد بالماء. يمكن أن يصل الضغط إلى 10 ميجا باسكال، والذي يستخدم لإزالة الغبار والكوك السطحي، مما يضع الأساس لعمليات الفحص اللاحقة. مفتاح التنظيف موجود على مضخة الماء عالية الضغط.
يتم تثبيت مسدس الماء عالي الضغط وخرطوم الماء على الجانب الأمامي الأيمن للروبوت بواسطة قوس، ويتم توصيل خرطوم الماء بمضخة الماء. عند تشغيل مضخة الماء عالية الضغط، يتحرك مسدس الماء مع الروبوت على طول صف أنابيب الجدار المبرد بالماء لتنظيف سطح جدار الأنبوب.
3.3 الأعطال والحلول
① عطل كهربائي
قد يتعرض الروبوت لأعطال مثل تلف لوحة الدوائر، وفشل المحرك، وكسر الكابل. يمكن أن تتسبب هذه الأعطال في خلل الروبوت أو سقوطه، مثل عدم قابلية التحكم في الروبوت، أو عدم استجابة صندوق التحكم عند تشغيله، أو فشل صندوق التحكم في تلقي الطاقة، أو عدم وجود إرسال للصور، وعدم تغذية بيانات قياس السمك بشكل طبيعي.
الحل: فحص الجزء التالف واستبداله.
②بيانات قياس سمك غير دقيقة
السبب: قد يكون المسحوق المغناطيسي من الجدار المبرد بالماء قد لوث المسبار، مما يؤدي إلى قياسات سمك غير دقيقة.
الحل: تنظيف مسبار مقياس السمك. إذا استمرت المشكلة، قم بإجراء اختبارات متعددة للتحقق مما إذا كان مقياس السمك نفسه معطلاً.
③ فشل البرنامج
قد يتعرض برنامج النظام لأعطال في البرنامج، أو فقدان للبيانات، أو فشل في تحديث البرنامج، مما قد يتسبب في خلل الروبوت أو عدم القدرة على الاتصال بالشبكة.
الحل: إعادة تثبيت البرنامج، واستعادة بيانات النسخ الاحتياطي، والتحقق من اتصال الشبكة.
4. المعلمات الفنية ومؤشرات الأداء
جسم الروبوت
الأبعاد: 490 مم * 483 مم * 249 مم
الوزن: 27.5 كجم
الحد الأقصى للحمل: 40 كجم
مصدر الطاقة: DC48V، 12Ah (AC220V)
الكاميرا: 1920*1080
الحد الأقصى لسرعة المشي: 5 م/دقيقة
سرعة مشي قياس السمك: 2 م/دقيقة
دقة تحديد المواقع: ±2 سم
يمكن الدوران في المكان
معدل مقاومة الماء: IP65
زاوية الميل: 120 درجة
ضغط التنظيف: 10 ميجا باسكال
معلمات قياس السمك
نطاق القياس: 0.8~300 مم
دقة قياس السمك: 0.1 مم
5. قائمة التعبئة
|
الرقم التسلسلي
|
اسم المكون
|
الكمية
|
الرقم التسلسلي
|
اسم المكون
|
الكمية
|
|
1
|
جسم الروبوت
|
1 وحدة
|
10
|
مسدس ماء عالي الضغط، خرطوم ماء
|
1 مجموعة
|
|
2
|
صندوق التحكم
|
1 وحدة
|
11
|
روبوت
صندوق التعبئة الرئيسي
|
1
|
|
3
|
صندوق التحكم
شاحن 48 فولت
|
1
|
12
|
صندوق تعبئة مسدس الماء عالي الضغط
|
1
|
|
4
|
الهيكل الرئيسي
شاحن 24 فولت
|
1
|
13
|
صندوق تعبئة جهاز منع السقوط
|
1
|
|
5
|
كابل توصيل 2 متر
|
1 قطعة
|
14
|
فأرة
|
1
|
|
6
|
كابل توصيل + بكرة
|
1 مجموعة
|
15
|
شاحن محطة تحديد المواقع الأساسية
|
2
|
|
7
|
محطة تحديد المواقع الأساسية UWB
|
4
|
16
|
دليل المنتج +
قائمة تعبئة المنتج
|
1 نسخة
|
|
8
|
جهاز منع السقوط
|
2 مجموعة
|
1 7
|
شهادة المنتج
|
1 نسخة
|
|
9
|
جهاز رش الماء عالي الضغط
|
1 وحدة
|
18
|
بطاقة ضمان المنتج
|
1 نسخة
|

 يجب أن تكون رسالتك بين 20-3000 حرف!
 Arabic